산업 통찰
자동화-Ready 플라스틱 깔판: 컨베이어, AS/RS 및 고형물 창고를 위한 명세 체크리스트
자동화된 컨베이어 및 AS/RS 환경을 위한 플라스틱 깔판을 지정하는 실제적인 구매자 가이드는, 차원 통제를 포함하여, 밑바닥 갑판 디자인, 편향도 한계 및 조종사 검증 단계.
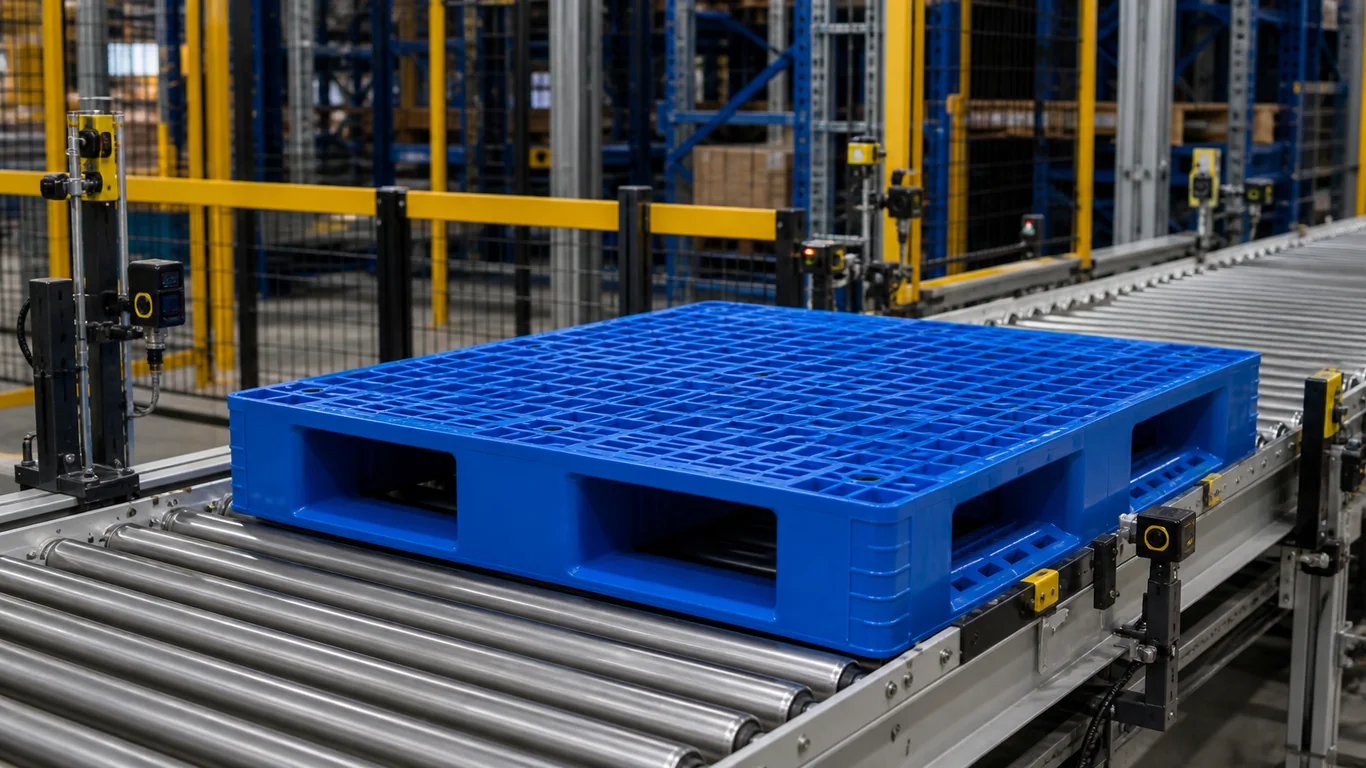
창고 자동화 프로젝트는 종종 간단한 이유에 대해 실패합니다. 팀 자격 로봇 및 소프트웨어 세부 사항, 그러나 표준 필수품으로 팔레트를 치료합니다.
컨베이어 선에서, AS/RS 차선, 셔틀 및 palletizers는, 작은 깔판 변이 반복한 마이크로 정지, 감지기 과실, 이동 잼 및 계획되지 않은 수동 개입을 방아쇠를 끊을 수 있습니다. 결과는 보통 더 높은 노동 수요 및 더 낮은 OEE - 조차 자동화 기계설비가 정확하게 선정될 때.
조달 및 운영 지도자를 위해, 중요한 질문은 실제적입니다:
플라스틱 팔레트 사양으로 작성해야 하므로 자동화된 자재 처리 시스템에서 안정적으로 실행할 수 있습니까?
이 가이드는 단일 질문에 중점을 둡니다.
1) 왜 자동화된 체계는 깔판 약점을 더 빠릅니다
수동 창고는 통신수 판단을 통해 깔판 inconsistency를 흡수할 수 있습니다. 자동화된 체계는 할 수 없습니다.
자동화된 교류에서, 각 깔판은 반복할 수 있는 검문소를 통과해야 합니다:
- infeed 센터,
- 컨베이어 이동 간격,
- lift-table 접촉 점,
- 스캐너 또는 비전 체크 포인트,
- AS/RS에 있는 선반 입장 정렬.
깔판 바닥이 불안정한 경우에, 차원 편류는, 또는 갑판 편향은 예상보다 더 높, 체계는 아직도 달릴지도 모르다 그러나 빈번한 slowdowns 및 회복 사건과 더불어.
“스캔버스"가 “작업"이 “작업 자동화"에 대한 유효 프록시가 아닙니다.
2) 자동화에서 가장 중요한 5개의 깔판 모수
A. 차원 견실함 (길이, 폭, 고도)
자동화를 위해, 명목상 크기는 충분하지 않습니다. 당신은 배치에 의하여 포용력 통제를 필요로 합니다.
RFQ에서 정의:
- 표적 차원 (예를 들면, 1200년 x 1000 mm),
- 차원 포용력 한계,
- 측정 방법 및 표본 크기 많은 당.
허용 오차가 느슨한 경우, 팔레트는 병합 및 전송에 오프 센터를 추적 할 수 있습니다. 시간이 지남에 따라, 이것은 하나의 명백한 실패보다 임의의의 스톱 페이지로 나타납니다.
B. 밑바닥 갑판 기하학 및 접촉 continuity
컨베이어 및 전송 모듈은 팔레트의 ** bottom**과 상호 작용하며, 상단 데크는 없습니다.
유형:
- 밑바닥 주자 또는 기본적인 배치,
- 주요/선박 가장자리에 입장 단면도,
- 컨베이어 접촉 지역에 편평함 기대,
- 롤러 또는 사슬 이동을 위한 최소한도 지원 continuity.
많은 자동화된 차선을 위해, 안정되어 있는 주자 디자인은 3-runner 깔판과 같은 디자인합니다 고도의 불연성 기초 보다는 통제하는 것은 쉽습니다.
C. 실제 동적인 짐의 밑에 편향도 행동
자동화 관련 불안정은 종종 파손 문제가되기 전에 방어 문제입니다.
공급 업체를 요청하십시오 :
- 동적 하중 테스트 컨텍스트,
- AS/RS 저장이 관여되는 선반 deflection 자료,
- 귀하의 지원 조건에 연결된 pass/fail 임계 값.
이미 구조 조달 템플릿을 사용하여이를 확장 할 수있는 팀 RFQ 사양 체크리스트 전용 자동화 항목으로.
D. 센서 및 핸들링 도구의 표면 상태
거친 섬광, 과도한 warpage, 또는 inconsistent 오프닝은 감지기 방아쇠 및 그리퍼 접촉과 방해할 수 있습니다.
QC 기준을 위한 추가하십시오:
- 전쟁 제한,
- unacceptable 조형 결함,
- 주요 감지기 지역에 있는 문/flash 통제,
- fork-entry와 이동점의 반복성.
E. 온도와 교대 본의 물자 안정성
주위 자동화에서 조차, 밤/일 온도, 선창 노출 및 washdown 주기를 가진 깔판 행동 변화.
냉장 또는 혼합 온도 작업의 경우, 이low-temperature Framework와 같은 냉동 초점 평가 방법에 의해 영감을 받은 환경 검증 단계 포함 .
3) 구입하기 전에 실제 “자동화 호환성"체크리스트
대량 주문에 출시하기 전에, integrators, 창고 엔지니어링 및이 지점을 함께 서명하는 공급 업체를 요청하십시오.
- ** 시스템 맵**: 팔레트가 여행할 정확한 장비(컨베이터 유형, 전송 모듈, AS/RS 항목, Palletizer).
- Critical interfaces: 깔판 기하학이 중심, 드는, 또는 탐지에 영향을 미치는 위치.
- Tolerance Agreement: 차원과 전쟁 제한이 들어오는 검사에 묶여 있습니다.
- **로드 봉투 ** : 전형 및 피크 페이로드, 오프 센터 및 부분로드 시나리오를 포함하여.
- Throughput target: 필수 속도와 허용된 중지페이지 비율.
- ** 실패 정의 ** : 비 적합성 (jam, 센서 놓기, skew, 편향 드리프트)로 계산하는 것.
- 차례 경로: 분석 및 교체 타이밍을 소유하고 있습니다.
이 관절 체크리스트없이 자동화 팀은 종종 이동 후 팔레트 문제를 발견, 어떤 변화가 비싸게되면.
4) 자동화된 프로젝트에 있는 일반적인 명세 실수
Mistake 1: 정적/동적 로드 번호로만 구매
부하 등급 혼자 전송 신뢰성, 중심 안정성, 또는 센서 일관성을 보장하지 않습니다.
Mistake 2: RFQ에 있는 밑바닥 갑판 디자인을 무시하기
많은 RFQs는 세부 사항에서 최고 갑판 기능을 설명하지만 하단 연락처 표면 vague를 남겨. 자동화 된 라인에서, 이것은 높은-risk omission입니다.
Mistake 3 : 너무 몇 개의 팔레트로 검증
테스트 5–10 팔레트는 많은 변화를 숨길 수 있습니다. 자동화를 위해, 파일럿 수량은 생산 스프레드를 나타내는 충분히 큰해야합니다.
Mistake 4 : 감소 된 속도로 파일럿 만 실행
저속 시험을 통과하는 깔판은 생산 주기 시간에, 특히 이동점에 실패할지도 모릅니다.
Mistake 5: 차선 수준 세그먼트 없음
Inbound staging, AS / RS 스토리지 및 아웃 바운드 팔레트 처리는 다른 팔레트 뻣뻣함 또는 기본 동작을 필요로 할 수 있습니다. 하나의 범용 모델은 항상 최선이 아닙니다.
5) 6 주 자동화 깔판 조종사를 운영하는 방법
집중된 파일럿은 장기 가동 중단 비용을 방지할 수 있습니다.
주 1–2: 기본 및 인터페이스 체크
- 파일럿의 치수 분포 및 warpage 프로필을 확인합니다.
- 모든 중요한 장비 인터페이스를 통해 유효한 여행.
- 기록 초기 중지 페이지는 위치에 의해 발생합니다.
주 3–4: 처리량 응력 테스트
- 표적 선 속도 및 정상적인 교대 본에 달리십시오.
- 피크로드 및 오프 센터로드 시나리오를 포함.
- micro-stop 주파수, 수동 복구 시간 및 거부 사이클을 측정합니다.
주 5–6: 안정성 및 결정 검토
- 결함 성장, 가장자리 착용 및 밑바닥 갑판 개악을 비교하십시오.
- 장비 통제 사건에서 분리되는 깔판 관련 사건.
- 받아들여진 명세 및 들어오는 QC 문턱을 완료하십시오.
팀이 이미 더 긴 롤아웃 프로세스를 사용한다면, 기존의 pilot program method 자동화된 KPI를 추가합니다.
6) 기술적인 줄맞춤에서 사용의 기준 그리고 참고
합격 기준을 창조할 때, 구매자는 수시로 주위 공급자 주장을 피하기 위하여 기준을 인식했습니다:
- **ISO 8611 ** 팔레트 처리 성능 및 적재 조건과 관련된 테스트 방법 (ISO 표준 페이지 ).
- **ISO 6780 ** intercontinental 재료 흐름의 플랫 팔레트의 주요 치수 및 공차에 대한 (ISO 표준 페이지 ).
표준은 현장 파일럿 검증을 대체하지 않지만, 견적의 보상과 기술 토론을 개선합니다.
파이널 테이크아웃
자동화된 warehousing에서는, 깔판 선택은 다만 포장 구입이 아닙니다 체계 통합 결정입니다.
치수 제어, 바닥 데크 기하학, 편향 제한 및 파일럿 기준은 소싱 전에 정의되고, 팀은 일반적으로 더 부드러운 시작, 더 적은 수동 개입을 달성하고, 더 안정적인 처리량을 달성합니다.
최고의 자동화 팔레트는 실제 부하에서 예측할 수있는 라인을 유지하는 것입니다. 실제 생산 변화.